国内辅助驾驶相机开发
国内辅助驾驶相机开发:从技术深耕到智驾未来
随着汽车智能化浪潮的推进,辅助驾驶功能已从高端车型的“尝鲜配置”逐步演变为消费者购车时的重要考量因素。在这一进程中,车载视觉系统作为车辆感知外界环境的核心“感官”,其技术演进与硬件迭代直接决定了智能驾驶的安全上限与体验边界。国内辅助驾驶相机的开发,正经历着从单纯像素堆叠向高性能计算、复杂场景算法适配与高度集成化方向发展的深刻变革。

一、场景驱动:辅助驾驶相机的核心挑战
与消费级安防或手机摄像头不同,辅助驾驶相机的工作环境极为苛刻。它需要在逆光、隧道口明暗剧烈切换、夜间无路灯照明、雨雾天气以及高速运动等复杂工况下,稳定输出高质量图像信号。这要求相机模组不仅具备高动态范围(HDR)和优异的低照度性能,更需要在硬件设计层面解决温漂、震动、电磁干扰等可靠性难题。
此外,辅助驾驶相机的开发并非简单的“镜头+传感器”组合,它必须与后端算法深度耦合。例如,针对车道线识别、行人预碰撞预警(AEB)以及交通标志识别等具体功能,相机厂商需要联合方案商对ISP(图像信号处理器)参数进行精细调校,以确保在不同色温、不同路面材质下,输出的图像特征能够被神经网络高效提取。这背后,是对海量真实路采数据的分析以及对图像质量评测体系的严苛把控。
二、技术底座:核心模组与算力平台的协同
在辅助驾驶相机的前端感知层,核心模组的设计至关重要。基于瑞芯微、海思等国产主流SoC方案,开发者能够构建高效的视频采集与预处理系统。例如,在环视或前视摄像头方案中,采用高性能核心板配合自研的载板设计,可以有效平衡功耗与算力,实现对多路高清视频流的实时接入。
值得注意的是,当前辅助驾驶系统对“行泊一体”的需求日益增长。这不仅要求相机具备更广视场角,更要求主控芯片具备充足的AI算力冗余,以支持在行车过程中同时处理泊车相关的鱼眼图像校正与拼接。在此技术趋势下,方案定制能力成为关键。通过优化核心模组的内存架构、FPC(柔性电路板)连接方案以及散热结构设计,能够显著提升整体系统的稳定性,确保在车辆长时间运行中视觉感知功能不衰减。
三、产业链协同:从芯片代理到定制化服务
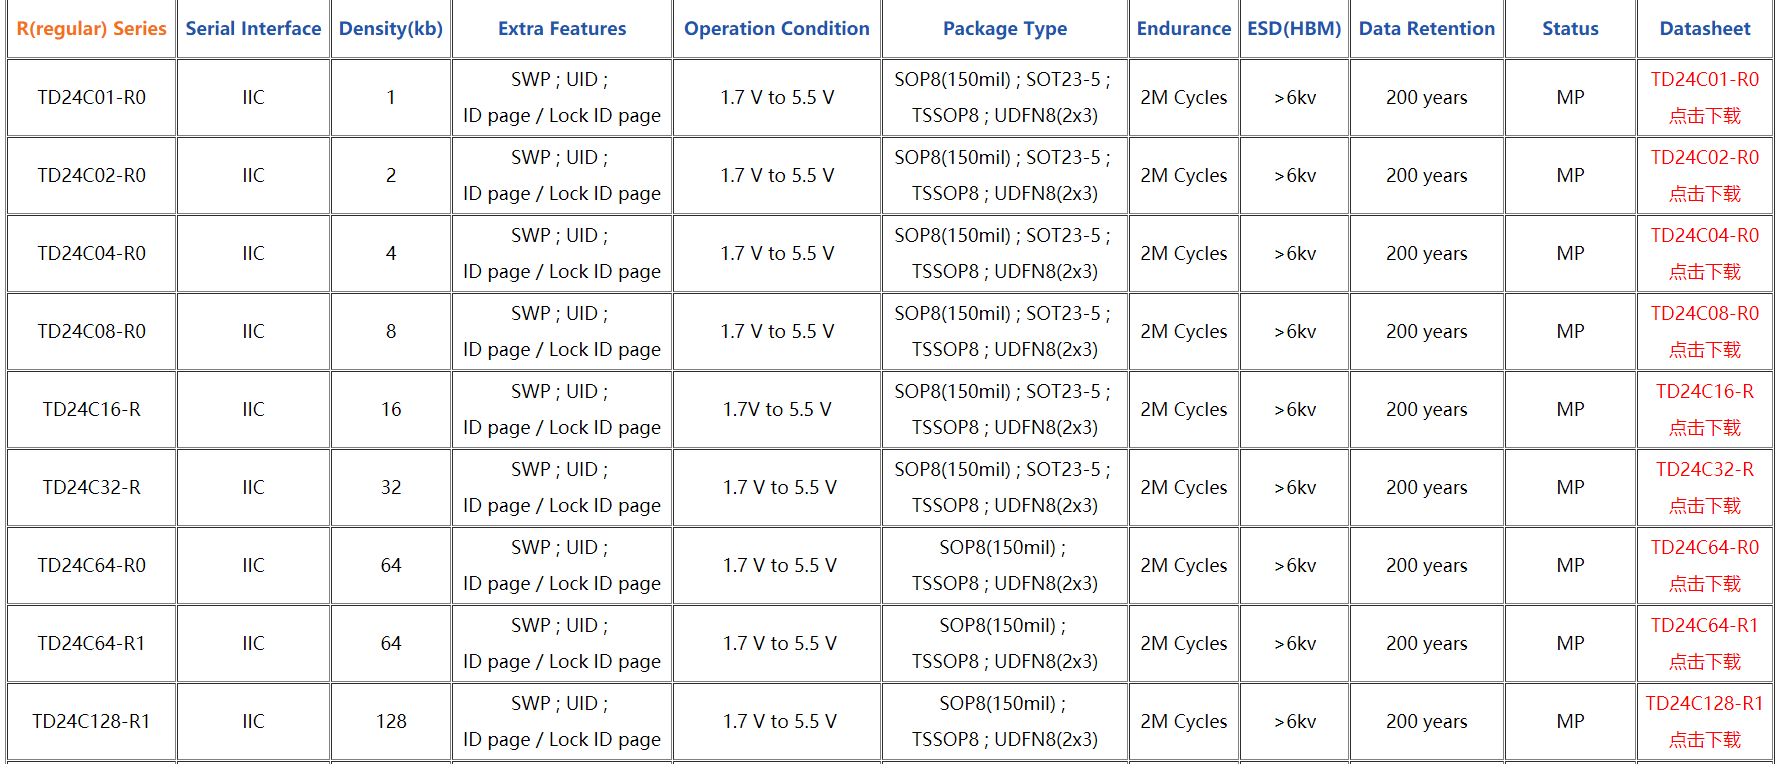
对于辅助驾驶相机开发者而言,供应链的完整性与技术支持的深度同等重要。一个成熟的开发流程往往涉及图像传感器、主控SoC、存储芯片、电源管理IC等多类关键物料的选型。通过与上游原厂建立紧密合作,将Nor Flash、触摸芯片等关键物料的供应与最新的方案参考设计相结合,可以有效缩短研发周期,规避因物料兼容性导致的项目风险。
同时,辅助驾驶相机的差异化竞争已延伸至软件定义层面。车载充气泵、智能座舱中的摄像头模组等关联产品,同样需要硬件开发商提供从原理图设计、PCB Layout到驱动程序移植的全链条服务。只有将芯片代理贸易中对产品特性的深刻理解,转化为可落地的定制化硬件方案,才能真正满足车厂及Tier1(一级供应商)对品质与交付周期的双重需求。
四、迈向高阶智驾的基石
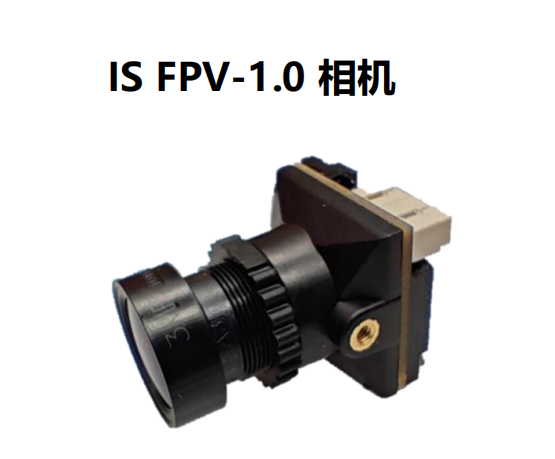
当前,国内辅助驾驶相机开发正从单一的视觉传感器向“视觉+雷达”融合感知的分布式架构演进。未来的车载相机将不仅是“看得见”,更要“看得懂”。这要求硬件平台具备更强的数据吞吐能力和安全冗余机制。
随着国产车规级芯片性能的不断提升,以及图像传感技术向更高分辨率、更优色彩还原度的方向迭代,我们有理由相信,辅助驾驶系统的体验将愈发贴近人类驾驶员的判断习惯。而在这背后,扎实的硬件开发能力、对场景的敬畏之心以及开放共赢的产业链协作精神,将是推动中国智能驾驶产业持续领先的核心动能。
对于所有致力于辅助驾驶技术创新与产品落地的同行而言,坚持从实际应用场景出发,打磨好每一颗摄像头、优化好每一次图像输出,便是为构建更加安全、高效的智慧出行生态所贡献的最坚实力量。我们期待与更多行业伙伴携手,共同见证并参与这场由视觉技术驱动的出行变革之中。
m.goodchip.b2b168.com